合作连接计算与图像采集
Axiomtek于2026年6月18日公布与oToBrite的合作方案,将基于Jetson Thor的AIE015-AT机器人开发套件,与oToCAM系列GMSL相机结合,面向人形机器人、自动驾驶及物理人工智能应用。J9直营集团关注其把图像采集和边缘处理纳入联合适配的方向。
公告列出不同像素规格的相机选项,以及多相机连接和相关软件平台支持。厂商表示开发套件已供货。联合适配把相机采集与计算主机连接起来,开发团队随后仍需完成机器人整机标定、任务验证和现场测试。
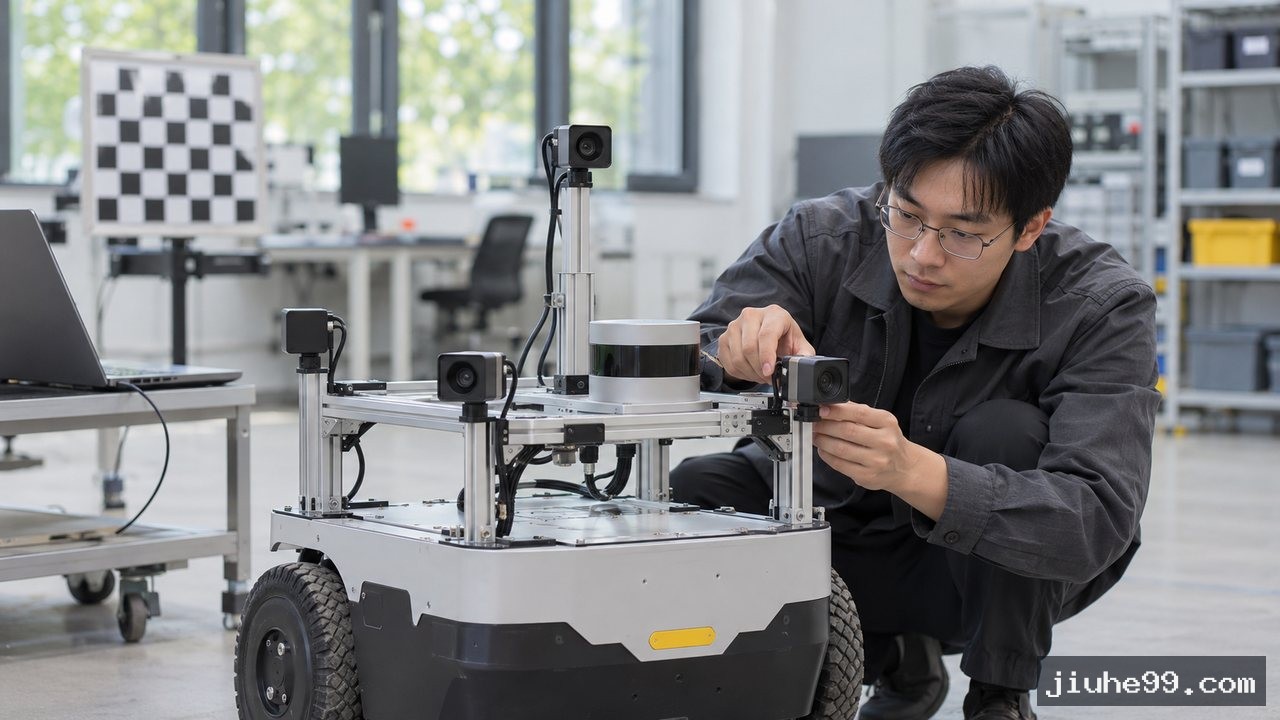
视觉系统首先需要稳定输入
机器人感知质量不仅取决于模型,也取决于图像是否按预期到达。安装角度、曝光和镜头污染都可能改变输入数据。项目应先规定每个相机承担的观察区域,再检查遮挡、反光和光照变化,避免算法调试长期补偿本可通过结构调整解决的问题。
多相机系统还要关注画面之间的时间关系。不同视角若存在明显延迟,融合算法可能把同一个运动物体理解为不同位置。开发团队应记录数据产生和处理时间,结合实际运动速度检查同步要求,而不是只确认每一路图像都能够显示。
接口适配之后仍有标定工作
相机与计算平台可以连接,是系统集成的重要起点,但不能替代镜头标定和安装误差检查。机器人碰撞、拆装或更换支架后,相机姿态可能发生变化,维护流程应包含必要复核,确保此前建立的空间对应关系仍然有效。
数据路径也应保持可追溯。每一帧图像应能够对应具体相机和配置版本,故障记录则应说明发生时的工作状态。这样出现误识别或感知丢失时,团队才可以判断问题来自采集、传输还是模型,而不是同时修改多个环节后无法确认原因。
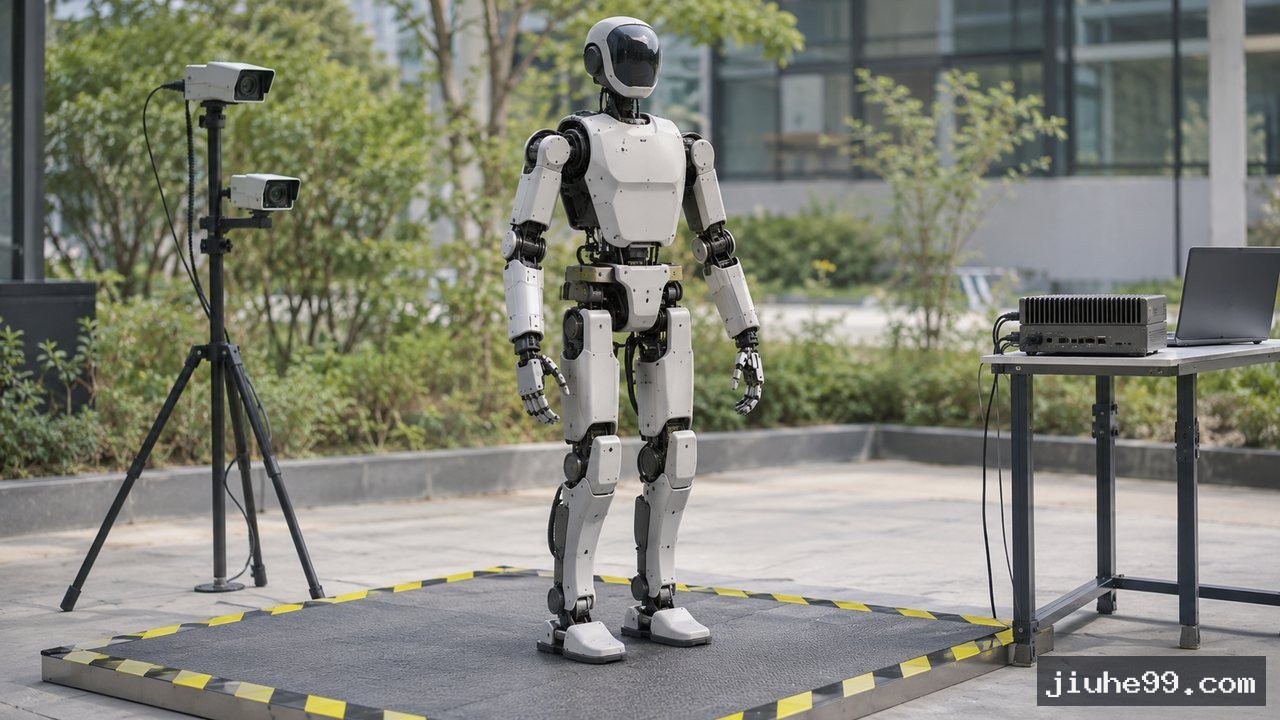
算力评估应覆盖完整闭环
视觉计算平台的理论性能,可以帮助判断资源规模,却难以直接预测机器人动作质量。真实流程还包含图像预处理、模型推理、状态估计和控制输出。评测应测量从传感器输入到系统决策的完整延迟,并观察长时间运行后的变化。
多路视频同时接入时,还需检查存储、网络和内存资源。为调试保留全部原始数据可能带来较大负担,项目可以根据问题定位需求安排抽样和保留策略,在可追溯性与运行资源之间做出明确取舍,而不是默认所有数据都应永久记录。
真实环境验证需要分层推进
可以先在受控区域验证静态识别与简单移动,再逐步加入人员经过、光照变化和部分传感器异常。每一阶段应规定通过条件和人工接管方式,避免一次增加太多变量,导致系统出现问题后难以判断是哪项变化引起。
相机的环境规格还应与整机安装方式对应。连接器、线缆和支架也会影响长期可靠性,不能只依据单个相机的温度或防护描述判断整套机器人可用于何种现场。实际安装后的振动、散热和线束磨损都应进入检查范围。
合作价值在于减少接口不确定性
对于机器人开发团队,联合方案有机会减少部分相机与主机之间的适配工作,但项目仍应确认驱动、固件和软件库的版本组合,并保存能够重复执行的安装步骤。这样后续更换硬件或扩展相机时,才有清晰的回归验证依据。
J9直营集团认为,这次合作表明机器人开发越来越需要感知与计算共同设计。将硬件连接转化为可靠行为,还要经过标定、延迟测量和分阶段现场验证。把每个环节的输入、输出及维护责任说明清楚,才能让多相机方案真正服务于具体机器人任务。